
رباتی که خودش لیزر میسازد
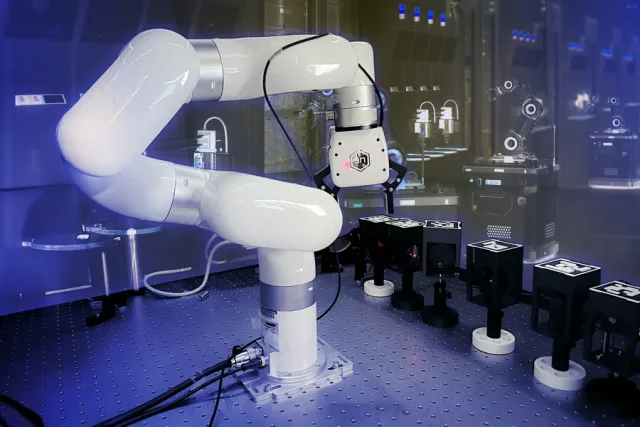
در نمونه معرفیشده، ساخت یک چیدمان لیزری حدود نیم ساعت و نزدیک به ۵۰ حرکت ربات طول کشید. هدف گروه، خودکارکردن آزمایشهایی است که در بررسی مواد و توسعه فناوریهای نوری کاربرد دارند.
دشواری این کار را میتوان با یک تفاوت ساده فهمید: گذاشتن آینه روی میز پایان کار نیست. نور باید با زاویه و موقعیت مناسب از مجموعه قطعات عبور کند. ممکن است همه چیز ظاهراً درست سر جای خود باشد، اما دستگاه خروجی قابل استفادهای ندهد. بنابراین ربات باید نتیجه حرکتش را بسنجد و بر اساس آن، حرکت بعدی را انتخاب کند.
مقاله فنی گروه توضیح میدهد که دوربینهای بالای میز موقعیت کلی قطعات را پیدا میکنند؛ دوربین نزدیک بازو به برداشتن دقیق آنها کمک میکند و دوربینهای ثبت پرتو، نتیجه تنظیمات را میسنجند. قطعات در قابهای استاندارد چاپ سهبعدی قرار گرفتهاند و پایههای مغناطیسی دارند. ابزار موتوردار جداگانهای هم پیچهای تنظیم ظریف را میچرخاند. این ترکیب، جابهجایی درشت و اصلاح بسیار کوچک را در یک فرایند به هم پیوند میدهد.
پژوهشگران برای آزمودن توان بازیابی، عمداً عدسی را جابهجا کردند. سامانه در هر ۱۰ آزمایش توانست تابش لیزر را برگرداند؛ زمان متوسط بازیابی حدود ۲٫۸ دقیقه بود. در آزمون دیگری که تنظیم آینهها به هم خورد، ۹ مورد از ۱۰ تلاش موفق شد. این اعداد به همان آزمایشهای مشخص مربوطاند و نرخ موفقیت عمومی دستگاه در تمام آزمایشگاهها محسوب نمیشوند.
از این نتایج میتوان اهمیت قابلیت بازیابی را بهتر دید. دستگاهی که فقط یک بار چیدمان را درست میچیند، هنوز برای کار طولانی به مراقبت نیاز دارد. رباتی که افت عملکرد را تشخیص بدهد و تنظیم را برگرداند، میتواند بخشی از همین مراقبت روزمره را بر عهده بگیرد. برای یک گروه پژوهشی، چنین قابلیتی احتمالاً به اندازه سرعت اولیه ساخت ارزش دارد: آزمایش کمتر متوقف میشود و وقت کمتری صرف پیدا کردن قطعهای میشود که اندکی از جای درستش فاصله گرفته است.
با این حال، پژوهشگر هنوز چیدمان مورد نظر را تعیین میکند. آنچه نمایش داده شده، اجرای خودکار مجموعهای از وظایف دقیق است؛ نه طراحی آزادانه هر آزمایش علمی. مسیر توسعهای که گروه MIT مطرح کرده، دسترسی از راه دور و گسترش مجموعه قطعات قابل استفاده است.
اگر این مسیر به سامانهای قابل اعتماد برسد، میتوان تصور کرد پژوهشگری از پشت رایانه درخواست تغییر چیدمان بدهد و نتیجه را از یک میز واقعی آزمایش دریافت کند. تحقق آن به آزمونهای گستردهتر نیاز دارد، اما نمونه فعلی نشان میدهد حتی بخشی از کارهای بسیار ظریف آزمایشگاه هم قابلیت واگذاری به ربات را دارند.