ایجاد رباتی پرنده که بر روی گلها فرود میآید؛ پیشرفتی نوین در عرصه گردهافشانی با رباتها
طبق گزارش خبرگزاری خبرآنلاین و بر اساس اطلاعات بهدستآمده از زومیت، دانشمندان مؤسسهی فناوری ماساچوست (MIT) و دانشگاه کرنل به تازگی اقدام به طراحی یک ربات پرندهی مینیاتوری کردهاند که با وجود وزن اندک خود، قادر است بدون اتکای به دوربینهای خارجی، تعادل پروازیاش را حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و یک کامپیوتر داخلی مجهز است که بر اساس دادههای حرکتی عمل میکند و به مدیریت پرواز کمک میکند.
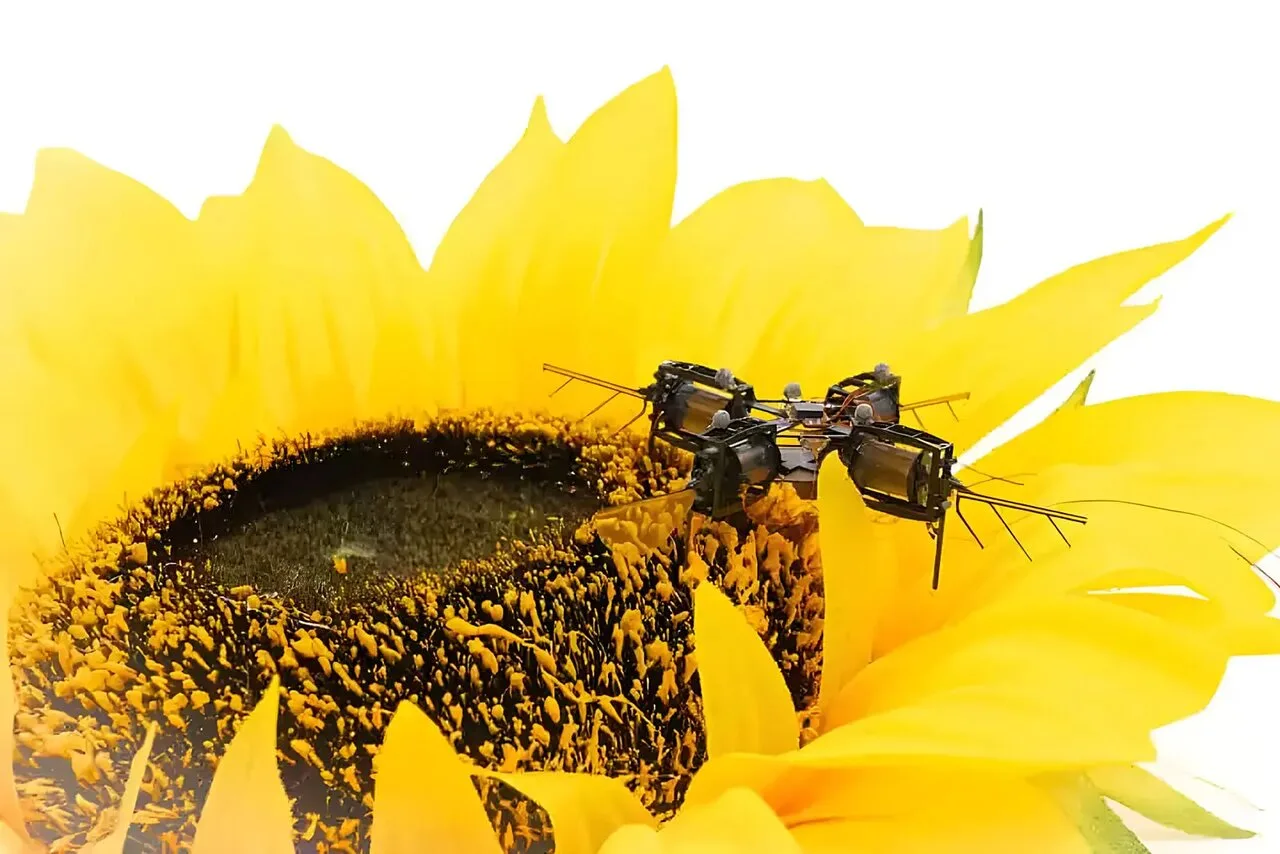
به نقل از ZME Science، در یک آزمایش جالب، این ربات توانست بهسادگی از کنار موانع عبور کند و بر روی گل آفتابگردان فرود بیاید. با این حال، این پرواز ۳۰ ثانیهای بهطور کامل توسط یک اپراتور انسانی هدایت میشد و ربات هنوز نمیتواند بهصورت خودکار مسیرش را پیدا کند.
ایجاد رباتهایی که بتوانند مانند حشرات پرواز کنند، سالهاست که یکی از نگرانیهای کلیدی در زمینهی مهندسی رباتیک به شمار میرود. جاندارانی همچون مگس میوه به یاری دستگاه عصبی کوچک و اندامهای حسی خود، قابلیت تغییر جهت بسیار سریع، عبور از موانع و فرود دقیق را دارند. سپس بازسازی این قابلیتها در رباتهایی که چند گرم یا کمتر وزن دارند، یک چالش بزرگ میباشد.
اکثر رباتهای پرندهی مینیاتوری پیشین برای تنظیم تعادل به دوربینهای تخصصی و پردازش اطلاعات از کامپیوترهای خارجی وابسته بودند. این وابستگی باعث محدود شدن استفاده از آنها در شرایط واقعی همچون گلخانهها یا ساختمانهای آسیبدیده میشد.
یکی از ویژگیهای برجستهی ربات جدید، قابلیت تثبیت پرواز با استفاده از سیستمهای پردازشی و حسگرهای موجود در بدنهاش است. محققان برای این ربات سه حسگر کوچک طراحی کردهاند که تدابیر مربوط به شتاب، چرخش، ارتفاع و حرکت به نسبت زمین را جمعآوری میکنند.
کامپیوتر داخلی این ربات، دادههای دریافتی را تحلیل کرده و بهصورت پیوسته ۴۸۰ بار در ثانیه دستورات اصلاحی لازم برای حفظ تعادل را تولید میکند. این سرعت پردازش برای کنترل جوانب حرکتی ربات که بالهایش تا ۳۳۰ بار در ثانیه حرکت میکنند، حیاتی است.
وزن تجهیزات الکترونیکی موجود در ربات به ۲۴۴ میلیگرم میرسد که تقریباً یکپنجم وزن کل آن را تشکیل میدهد. با این حال، افزودن این میزان وزن موجب شد تا پژوهشگران طراحی عضلات مصنوعی مسئول حرکت بالها را دوباره موردبازنگری قرار دهند. این تغییرات سبب افزایش توان تولید نیروی بالابرندهی ربات به میزان ۴۶ درصد شد.
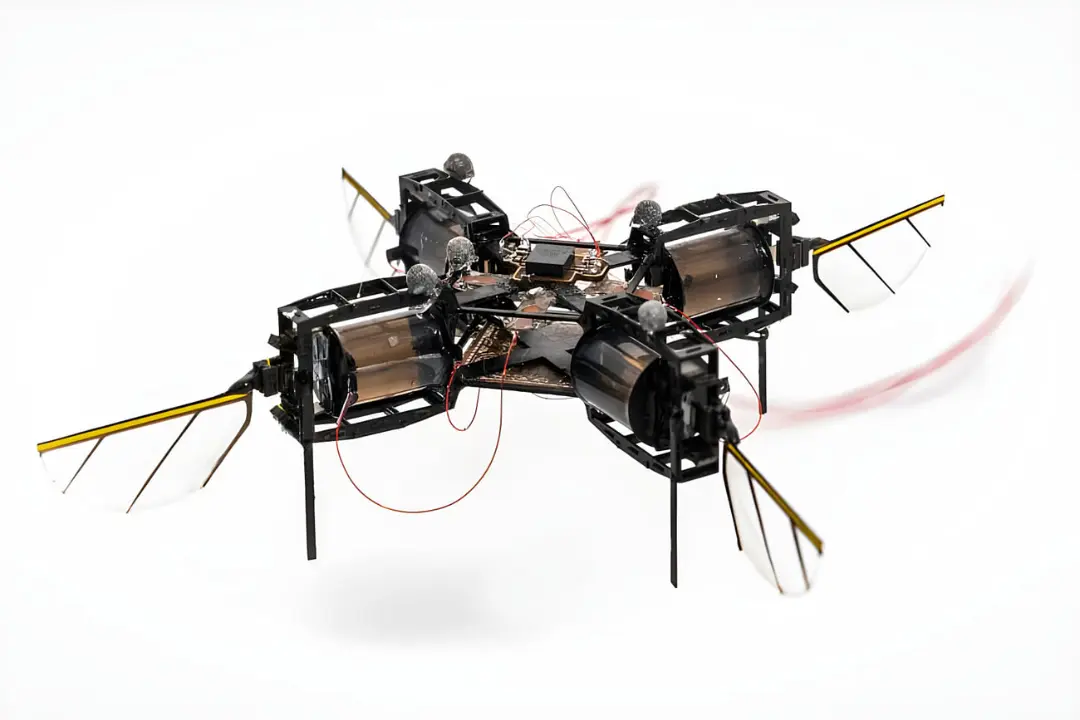
در تستهای ابتدایی، این ربات موفق شد با استفاده از حسگرها و کامپیوتر داخلیاش، به مدت ۱۰ ثانیه در ارتفاع تقریبی ۷٫۶ سانتیمتری از زمین معلق بماند. همچنین، خطای افقی او در این آزمایش تقریباً ۲٫۲ سانتیمتر به ثبت رسید.
در آزمایش دیگری، این ربات موفق به پیمودن فاصلهای حدود ۳۰ سانتیمتر میان دو نقطه در زمان هفت ثانیه شد؛ اما اوج توانمندیهای آن در پروازی نهفته است که با فرود بر روی یک گل آفتابگردان خاتمه یافت. در این آزمایش، ربات تحت هدایت یک اپراتور از طریق جویاستیک، در مدت ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد و با عبور از موانع بر روی گل فرود آمد.
اگرچه این دستگاه هنوز به انسان برای برنامهریزی مسیر وابسته است، اما موفقیت این آزمایش نشان میدهد که رباتهای پرندهی فوقالعاده کوچک میتوانند پروازهای خود را بدون نیاز به سیستمهای پیچیدهی ردیابی خارجی به طور مؤثری حفظ کنند.
یکی از کاربردهای بالقوهی این فناوری جدید میتواند کمک به گردهافشانی محصولات کشاورزی باشد. زنبورها و دیگر حشرات گردهافشان با انتقال گرده میان گلها، به تولید میوه و بذر یاری میرسانند. پژوهشگران امید دارند که در آینده، این رباتهای پرندهی کوچک بتوانند بهعنوان مکملی برای گردهافشانهای طبیعی در محیطهایی مانند گلخانهها عمل کنند.
وزن سبک ربات جدید اجازه میدهد که بر روی سطوح حساس مانند گلها فرود بیاید و حسگرهای داخلی آن میتوانند به کنترل دقیق حرکات هنگام نزدیک شدن به گیاهان کمک کنند. با این حال، این ربات هنوز به توانایی مستقل در شناسایی گلها، جمعآوری گرده و انتقال آن بین گیاهان دست پیدا نکرده، لذا همچنان راهی طولانی تا بهرهبرداری عملی از این دستگاهها در کشاورزی وجود دارد.
تأمین انرژی نیز یکی از چالشهای اصلی در پیشرفت این ربات به شمار میآید. نمونهی فعلی برای پرواز نیازمند منبع برق خارجی است و افزودن باتری ممکن است به حدی وزن ربات را افزایش دهد که عملکرد پروازی آن تحت تأثیر قرار گیرد.
پژوهشگران امیدوارند که این فناوری جدید در آینده به فرآیند گردهافشانی گیاهان یاری رساند؛ هر چند ربات هنوز به توانایی شناسایی گلها و انتقال گرده مجهز نیست.
همچنین، پژوهشگران باید سامانههای مسیریابی پیشرفتهتری را توسعه دهند تا نسلهای آتی این رباتها بتوانند بدون هدایت انسانی، موانع را شناسایی کرده و بهترین مسیر را انتخاب کنند.
علاوهبر کاربردهای کشاورزی، در آینده نیز ممکن است از چنین رباتهایی برای بازرسی تجهیزات صنعتی یا جستوجوی بازماندگان در ساختمانهای فروریختهای که ورود به آنها برای انسان یا رباتهای بزرگتر دشوار است، بهره برده شود.
این ربات جدید در حال حاضر در مرحلهی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و کامپیوتر کنترل پرواز در بدنهای با وزن کمتر از ۱٫۳ گرم، یک قدم به سوی تحقق رویای خلق رباتهای پرندهی کوچک و مستقل محسوب میشود.
۲۲۷۲۲۷